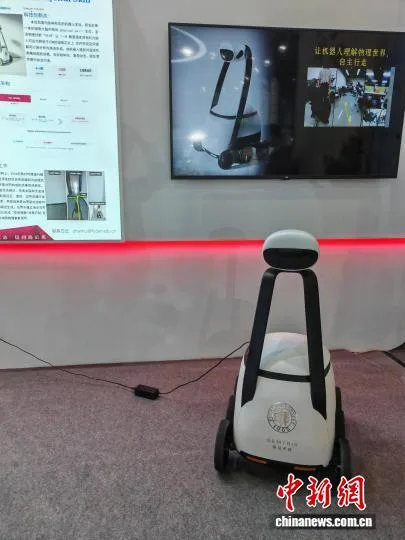
复旦大学团队研发的跑腿机器人“旦宝”10月12日在第26届中国国际工业博览会发布。研究人员介绍,其端侧大脑利用摄像头理解空间,在陌生环境中自主选择行进方式,无需事先建图或持续遥控。
团队把移动和抓取统一视作导航任务:前者移动机器人本体,后者把执行器送到目标物体附近。相关技能VSIN已在工程样机运行,参数量约1.2亿,不到同类导航大模型的十分之一,可在20瓦以内支持最多8路相机实时输入。
传统预编程和建图方案遇到环境改变常需重新设置,团队希望以较低算力门槛扩大部署范围。目前正适配配送、巡检、商用清洁机器人及国产端侧芯片,后续将从自主行走延伸到任务执行与意图理解。